τ₀-VLA: a Hierarchical Robot Foundation Model with World-Model-Guided Test-Time Computation
Xiaowei Cai, Yunuo Cai, Bingao Chen, Jingxiao Chen, Zhi Chen, Siyuan Feng, Tengyu Hou, Jingshun Huang, Han Jiang, Runkun Ju, Dong Li, Mingxiang Li, Shaowei Li, Xinchen Li, Yifan Li, Yi Liu*, Zhongyuan Liu, Jianlan Luo†, Junwen Miao, Ruiqi Ni, Buqing Nie, Mingjie Pan, Xinlin Ren, Jianheng Song, Jiaxu Wang, Peiqi Wang, Sen Wang, Xiaoyan Wang, Dafeng Wei, Dongming Wu, Pengwei Xie, Pu Yang, Hangjian Ye, Xiangyu Yue, Jinyu Zhang*, Qinglin Zhang, Xueyong Zhao, Pengfei Zhou, Yue Zhou
arXiv, 2026 · Authors listed alphabetically · Co-first author · Project lead
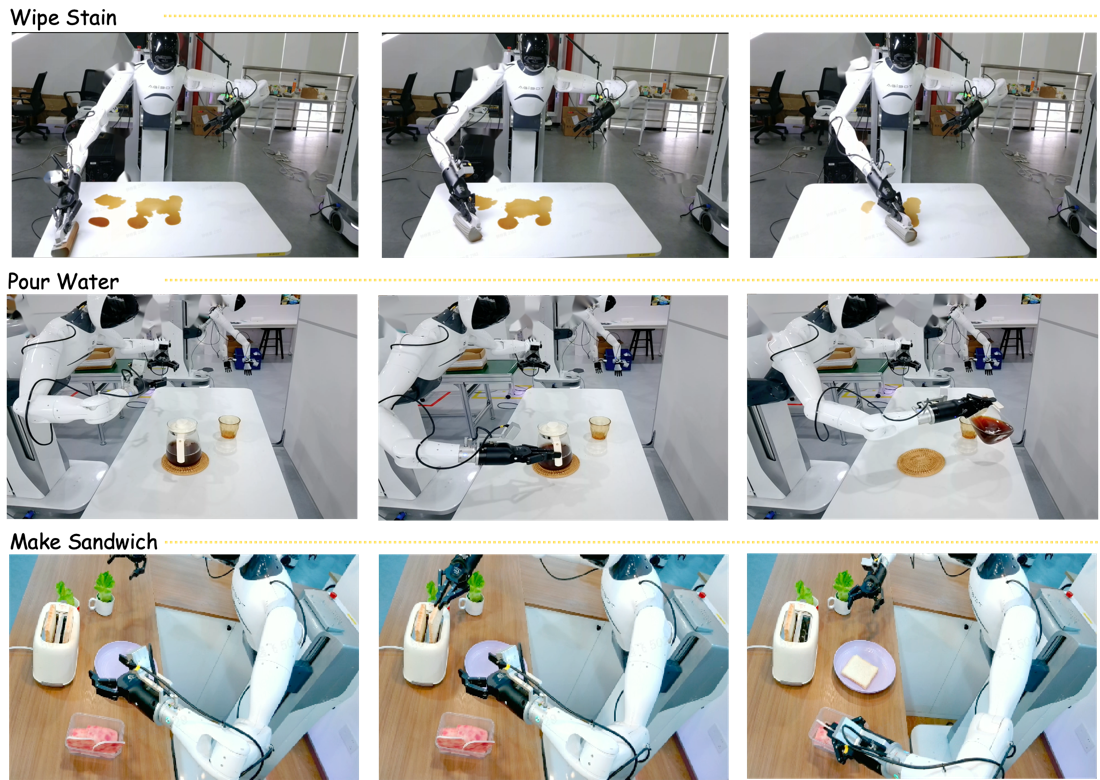
A hierarchical robot foundation model that uses execution memory and world-model-guided test-time search for long-horizon manipulation.